Linear Differential Equations System (LDES)
SimApp lets you model linear and time invariant differential equation systems in State Space format. This representation is particularly useful for models with a lot of interactions and for advanced control applications.
Vector form
| System matrix equation: | 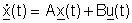 |
| Output matrix equation: | 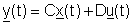 |
Transfer function
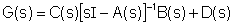
The system has n states, p input quantities and q output quantities.
x: State vector (nx1)
u: Input vector (px1)
y: Output vector (qx1)
A: System matrix (nxn)
B: Input matrix (nxp)
C: Output matrix (qxn)
D: Direct transmission matrix (qxp)
Matrix representation
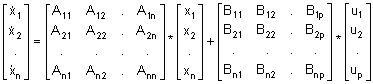
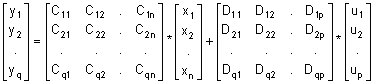
In real systems the direct transmission matrix D is usually = 0.