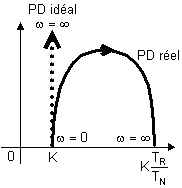
Correcteur PD réel
Le correcteur PD réel est conçu comme un correcteur à avance de phase. Il est employé si la réponse dynamique est insuffisante ou si le système est instable (avance de phase de 0 ° à 90 ° ). Il n'est pas utilisé si le processus commandé ne possède pas de façon intrinsèque une caractéristique intégrale .
Ce correcteur se comporte comme un correcteur PD idéal, mais il est plus facile à réaliser et garde le bruit (hautes fréquences) dans des limites tolérables.
Fonctions
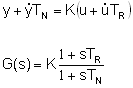
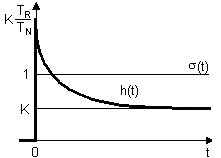
TN < TR
Réponse indicielle
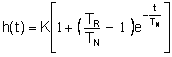
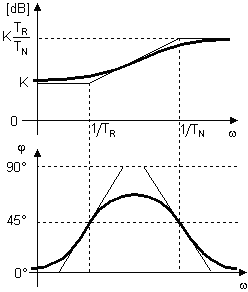
Diagrammes de Bode
Lieu de Nyquist