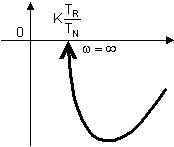
Correcteur PI modifié (PIm)
C’est un correcteur à retard de phase, il est employé si le système commandé (processus) possède une erreur statique trop importante. Il n'est pas employé si le système possède déjà un intégrateur pur.
Il permet, d’autre part de faire chuter le gain aux pulsations élevées sans le modifier aux faibles pulsations.
Fonctions
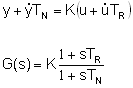
TN >> TR
Réponse indicielle
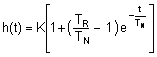
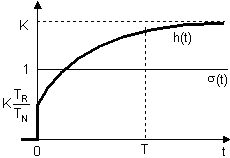
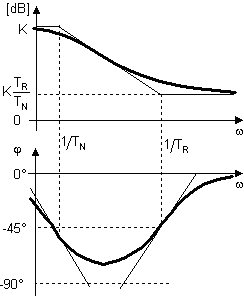
Diagrammes de Bode
Lieu de Nyquist