Système d’équations linéaires aux différences
Système d’équations librement configurable.
Cet élément est le pendant de l’élément analogique « Système d’équations différentielles linéaires ».
Forme du vecteur
| Equation de commande: | 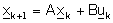 |
| Equations d'observation: | 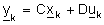 |
où: 
Le système possède n états, p entrées et q sorties.
|  | vecteur d’état (n x 1) |
|  | vecteur des entrées (p x 1) |
|  | vecteur des sorties (q x 1) |
| A | matrice du système (n x n) |
| B | matrice d’entrée (n x p) |
| C | matrice de sortie (q x n) |
| D | matrice de transmission directe (q x p) |
Représentation matricielle:
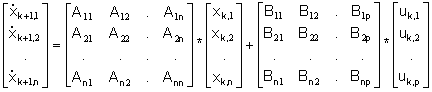
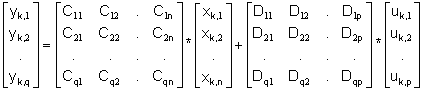
Dans les systèmes réels la matrice de transmission directe est la plupart du temps égale à 0 (D = 0).