Contrôleur PID industriel
Il existe sur le marché beaucoup de correcteurs industriels développant chacun leur propre algorithme de correction, en conséquence il n’existe pas de modèle standard pour ce type de correcteurs.
La terminologie standard est aussi inexistante, on peut rencontrer les termes : « idéal, parallèle, série, ISA, interactif, non interactif » etc…Pour certaines dénominations on retrouve un comportement identique entre deux correcteurs, parfois une même désignation correspond à des comportements très différents !
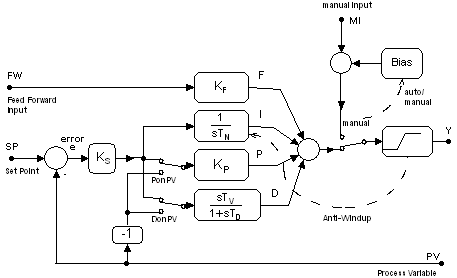
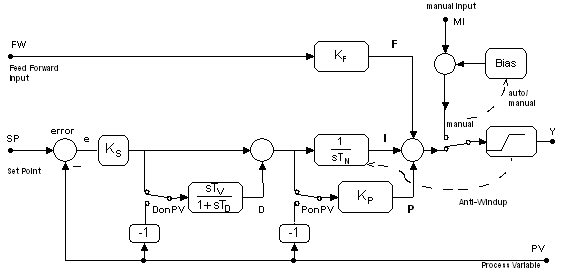
SimApp propose uniquement deux structures associées à la disposition relative des correcteurs intégral et dérivé : structure en série et structure en parallèle, auxquelles on peut adjoindre optionnellement et indépendamment une correction Dérivée (D on PV) ou/et une correction Proportionnelle (P on PV) sur la boucle de retour (PV)
Pour la structure en série, les correcteurs Dérivé et Intégral sont disposés l’un à la suite de l’autre.
Pour la structure en parallèle, les correcteurs Dérivé et Intégral travaillent en parallèle et donc n’interagissent pas l’un avec l’autre.
Pour les deux structures, les correcteurs D et P peuvent être basculés sur le signal de mesure du processus plutôt que sur le signal de commande (l’erreur).
Structure en parallèle
Structure en série
Constituants et réglages
P on PV (action proportionnelle sur la mesure du processus)
Off : l’action proportionnelle agit sur le signal d’erreur (réglage par défaut)
On : l’action proportionnelle agit sur le signal mesuré (boucle de retour PV) cela élimine ainsi (ou réduit, si D est encore présent) le transfert des discontinuités issues du signal délivré au point de réglage (SP) vers le signal de commande Y.** **
D on PV : (action dérivée sur la mesure du processus)
Off : l’action dérivée agit sur la modification du signal du point de réglage (SP) (réglage par défaut).
On : l’action dérivée agit sur le signal mesuré (PV) ce qui empêche la création d’impulsions sur le signal de commande qui seraient issues de discontinuités (sauts) du signal présent au point de réglage.
Feed-forward action: (perturbations)
Ce canal permet de modifier le processus indépendamment de l’état de l’erreur. Il autorise une réaction anticipée ou plus rapide s’il se produit des perturbations au point de réglage (SP).
Manual mode : Mode manuel
En mode manuel toutes les actions de régulations sont réalisées au travers de la borne d’entrée manuelle (MI). Il est possible de passer du mode automatique au mode manuel sans discontinuités.
Lors du basculement du mode automatique au mode manuel, il se produit une adaptation du signal qui permet de n’engendrer aucune discontinuité en sortie du régulateur.
Lors du basculement inverse la sortie de l’intégrateur est réglée de telle manière que le transfert est garanti sans discontinuité.
En mode manuel l’action proportionnelle P et l’action dérivée D fonctionnent normalement mais leurs sorties ne sont pas exploitées. L’action intégrale I est interrompue et non employée.
Filtre passe bas de premier ordre sur le canal D
Afin de réduire le bruit d’amplification à l’entrée du contrôleur, un filtre passe bas est combiné à une dérivée. Ainsi c et assemblage constitue un élément de type DT1.
Limitation de la sortie, Saturation
Limitation du signal de contrôle pour prévenir les surcharges
Verrouillage de l’anti-windup
L’intégration est interrompue et bloquée lorsque le signal de contrôle présent à l’entrée de la saturation sort de la zone de validité (zone comprise entre la limite inférieure et supérieure de la saturation). Dès que le signal revient dans la zone de validité l’intégration reprend.
Reset de l’anti-windup
Si le signal de contrôle présent à l’entrée de la saturation dépasse les limites, la sortie de l’intégrateur est réduite de telle sorte que la somme de tous les signaux (intégrateur, dérivée, proportionnel, feed-forward) soit égale exactement à la limite supérieure ou inférieure de la saturation (Ymax ou Ymin)