Aller au contenu
Navigation
SimApp Help
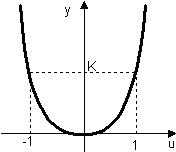
Carré
English
Deutsch
Français
Español
Recherche
Recherche
SimApp Help
Aide de SimApp
Blocks
Blocks
Taux constant
Taux limité
Frottement statique
TOR à deux positions
TOR à trois positions
Retard avance
PD idéal
PD réel
PID adaptatif
PID généralisé
PID idéal type I
PID idéal type II
PID industriel
PID modifié
PID réel
PI idéal
PI modifié
Analogique binaire
Analogique numérique
Binaire analogique
Numérique analogique
Introduction
Quantificateur
Sommateur
Dérivateur
Dérivateur filtré
Système d'équations différentielles
Système d'ordre quelconque
Intégrateur
Introduction
Avance retard
Elément de sortie
Elément Proportionnel
Système d'ordre 1
Système d'ordre 2 apériodique
Système d'ordre 2
Passe tout d'ordre I
Passe tout d'ordre II
Système d'ordre n
Retard pur
V+ (1 logique)
ET
Monostable retardé
Bascule D
Masse (0 logique)
Introduction
Bascule JK
Monostable
NON
OU
Bascule RS
XOR
Commutateur 1:2
Commutateur 2:1
Retard contrôlable
Démultiplexeur
Multiplexeur
Relation
Rampe Graduée
Echantilloneur bloqueur contrôlable
Comparateur à Fenêtre
Passage par zéro
Arithmetique avec entrées multiples
Hystérésis
Seuil
Diviseur
Fonction à une entrée
Fonction à deux entrées
Introduction
Inverseur
Minimum/Maximum
Multiplication
Précharge
Détecteur de crête
Racine
Saturation
Carré
Caractéristique
Sonde fréquentielle
Sonde temporelle
Sonde XY
Constante
Démarrage
Fichier source
Introduction
Bruit
Oscillateur
Source programmable
Impulsions
Mod. de largeurs d'impulsions
Rampe
Echelon
Horloge
Déclenchements
Flèche
Borne
Spécial
Dérivateur
Système d'équations aux différences
Filtre
Fonction transfert rationnelle
Intégrateur
Introduction
Correcteur PID
Echantillonneur bloqueur
Echantillonneur
Retard unité
Bloqueur d'ordre zéro
Carré

Fonction:
Retour en haut de la page