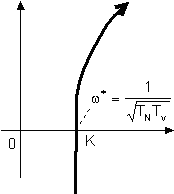Correcteur PID discret (PIDz)
Ce correcteur est le pendant numérique du correcteur PID analogique idéal, type I. C’est un correcteur PID de type mixte constitué d’un élément P placé en amont d’une divergence à trois branches ( une unitaire, une munie d’un élément Iz et une dernière munie d’un élément Dz), qui peuvent être désactivés individuellement.
On peut agir sur les mêmes paramètres caractéristiques que le PID analogique (le gain K, la constante de temps d’intégration TN et la constante de temps de dérivation TV) cela permet une comparaison directe entre les deux types de correcteurs (l’analogique et le discret).
Le signal de sortie peut être limité par deux valeurs d'anti-windup dans l’intervalle défini entre Ymin et Ymax.
Activation de l’Anti-Windup (Anti windup Hold)
L'intégration est arrêtée quand le signal d'entrée de la saturation sort de l’intervalle désiré (intervalle compris entre les limites supérieure et inférieure de la saturation). Dès que le signal revient dans l’intervalle, l'intégrateur est réactivé .
Reset de l’Anti-Windup (Anti windup Reset)
Si le signal d'entrée de la saturation dépasse la limite, le signal de sortie de l'intégrateur est réduit de sorte que la somme de l’intégrateur, de la dérivée et du gain soit égale exactement à la limite (Ymax ou Ymin) .
Fonctions
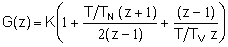
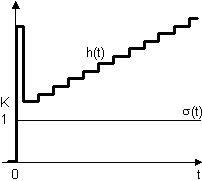
Réponse indicielle
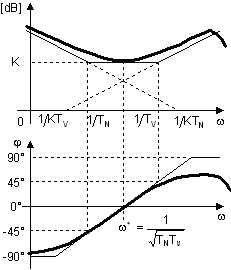
Diagrammes de Bode
Lieu de Nyquist