Correcteur PID idéal type I
Les correcteurs PID sont utilisés si le processus a besoin d’être corrigé en stabilité et en précision.
Cette première forme du correcteur PID idéal correspond à la mise en parallèle d’un intégrateur et d’un dérivateur idéal précédé d’un gain (PID mixte) et suivi d'un élément de saturation. Le gain, les constantes de temps d’intégration et de dérivation sont paramétrables. En outre l’effet dérivée peut-être retardé par l’intermédiaire de TD (délai de démarrage).
La valeur initiale du signal de sortie est déterminée par la valeur d'entrée, le gain et la valeur initiale Y0I de l'intégrateur : Y0 : = U0 * K.(1 + Y0I) ;
Le signal de sortie peut être limité à l’intervalle Ymin… Ymax par deux valeurs à choisir qui limitent le « windup ».
Le « windup » semble dû au fait que la limite intégrale augmente trop rapidement pendant la saturation.
Ainsi, pendant la saturation l'augmentation devrait être ralentie .
Activation de l’Anti-Windup (Anti windup Hold)
L'intégration est arrêtée quand le signal d'entrée de la saturation sort de l’intervalle désiré (intervalle compris entre les limites supérieure et inférieure de la saturation). Dès que le signal revient dans l’intervalle l'intégrateur est réactivé .
Reset de l’Anti-Windup (Anti windup Reset)
Si le signal d'entrée de la saturation dépasse la limite, le signal de sortie de l'intégrateur est réduit de sorte que la somme de l’intégrateur de la dérivée et du gain soit égale exactement la limite (Ymax ou Ymin) .
Fonctions
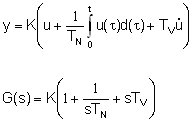
TN > TV
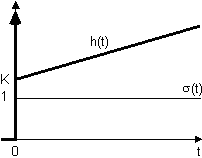
Réponse indicielle
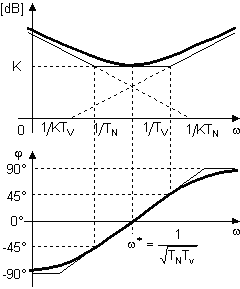
Diagrammes de Bode
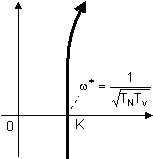
Lieu de Nyquist