Idealer PID-Regler, Typ 1
PID-Reglerstrukturen werden eingesetzt, wenn sowohl das stationäre als auch das transiente Verhalten den Anforderungen nicht entsprechen.
Die erste Form des idealen PID-Reglers entspricht der Parallelschaltung je eines idealen P-,I- und D-Gliedes. Als Regelparameter treten die Verstärkung K, die Vorhaltezeit TV und die Nachstellzeit TN auf.
Im Weiteren kann mit TD die Differentiation abgeschwächt werden (siehe DT1-Glied, wobei dort TD T1 enspricht).
Der Anfangswert der Ausgangsgrösse wird bestimmt durch die Eingangsgrösse, die Verstärkung und den Anfangswert Y0I des Integrators: Y0:= U0 * K(1 + Y0I);
Die Ausgangsgröße kann durch eine wählbare Anti-Windup-Halt-Funktionalität auf den Wertebereich Ymin ... Ymax beschränkt werden.
Anti-Windup-Hold
Beim Überschreiten der Grenzwerte wird der Integrator angehalten. Sobald der Ausgang wieder innerhalb der Schranken zu liegen kommt, wird die Integration wieder freigegeben.
Anti-Windup-Reset
Die Ausgangsgrösse des Integrators wird nach dem Überschreiten eines Grenzwertes soweit zurückgestellt, bis die Ausgangsgrösse des Reglers genau dem überschrittenen Grenzwert entspricht (Ymax oder Ymin).
Funktionalbeziehungen
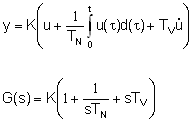
TN > TV
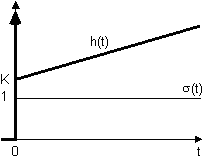
Schrittantwort
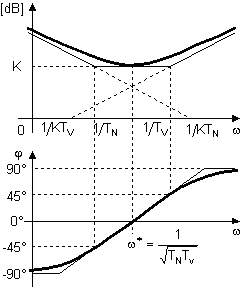
Amplituden- und Phasengang
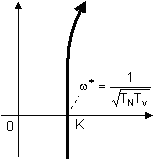
Ortskurve