Differenzierer
Der Differenzierer entspricht einer möglichst guten Annäherung an einen idealen Differenzierer.
Bei der Zeitsimulation ist das Verhalten des Gliedes von der Integrationsschrittweite und bei der Frequenzsimulation von der Stoppfrequenz abhängig.
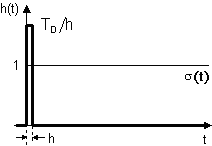
Ein idealer Differenzierer weist bei einem Sprungeingang am Ausgang ein unendlich hoher Stoss verschwindender Länge auf, der jedoch durch die Annäherung in der Höhe auf den Wert TD/h begrenzt wird und h lang ist, wobei h die Integrationsschrittweite ist. Je kürzer die Integrationsschrittweite, desto besser ist also die Annäherung an das ideale Verhalten. Ein rein differentielles Verhalten kommt in einem realen System nicht vor, so dass die Annäherung i.A. keinen Nachteil bedeutet.
Funktionalbeziehung

Schrittantwort

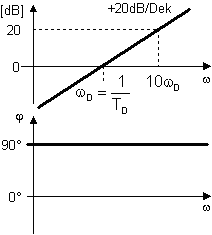
Amplituden- und Phasengang
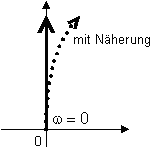
Ortskurve
Implementationshinweise:
Da ein idealer Differenzierer auch programmtechnisch nicht realisiert werden kann, wird folgende Ersatzfunktion benutzt:

Im Idealfall wäre T = 0.
Für die Zeitsimulation: T = h (Integrationsschrittweite)
Für die Frequenzsimulation:

 = Simulations-Stoppfrequenz (durch Anwender wählbar)
oder

je nachdem welcher Wert kleiner ist.