Industrie PID-Regler
Auf dem Markt werden je nach Anwendungsbereich unterschiedliche PID-Strukturen eingesetzt. Somit existiert auch kein standardisierter PID Algorithmus. Selbst in der regeltechnischen Literatur wird keine einheitliche Terminologie verwendet. Man stösst auf Begriffe wie "ideal", "parallel", "seriell", "ISA", "interaktiv", "nicht interaktiv" und mehr. Einige Bezeichnungen werden überall gleich gehandhabt, andere jedoch sehr unterschiedlich.
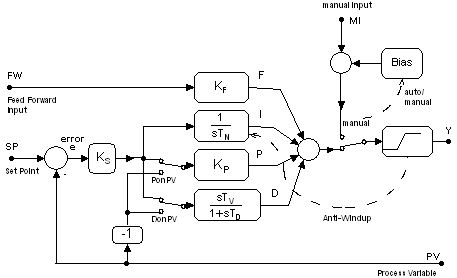
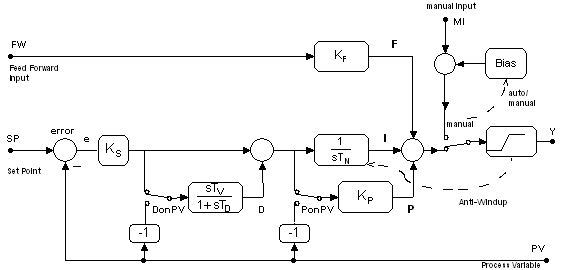
SimApp benutzt nur zwei Bezeichnungen, die sich durch die Anordnung des Differential- und Integralkanals unterscheiden: "seriell" und "parallel". Zusammen mit zwei weiteren Optionen (D on PV und P on PV) können aber damit alle bekannten Strukturen realisiert werden.
Bei der seriellen Ausführung sind Differentiation und Integration hintereinander geschaltet (interaktiv), wobei sie bei der parallelen Ausführung nebeneinander angeordnet sind und sich gegenseitig nicht beeinflussen (nicht interaktiv). Differentiation und Integration können wahlweise auch direkt auf die Regelgrösse (PV = Process variable) geschaltet werden.
Parallele Form
Serielle Form
Eigenschaften und Optionen
PonPV:
Aus: Der P-Kanal reagiert auf die Regeldifferenz (standard)
Ein: Der P-Kanal reagiert nur auf die Regelgrösse (Process variable) und reduziert so den Einfluss von Störungen des Stellsignals auf die Regelung.
DonPV:
Aus: Der Differenzierer reagiert auf die Regeldifferenz (standard).
Ein: Der Differenzierer reagiert nur auf die Regelgrösse und verhindert damit die Erzeugung von Regelimpulsen, die durch Störungen auf dem Stellsignal verursacht werden können.
Durchgangskanal
Der Durchgangskanal ermöglicht das direkte und sofortige Reagieren auf Änderungen des Stellsignals, unabhängig von der Regeldifferenz.
Manueller Modus
Die Regelungsaufgabe wird durch das manuelle Eingangssignal wahrgenommen. Die Umschaltung zwischen manuellem und automatischem Betrieb erfolgt absolut stossfrei (bumpless) indem automatisch ein Offset (Bias) zum manuellen Eingangssignal hinzuaddiert ist, so dass der Ausgang des Reglers konstant bleibt. Beim Umschalten vom manuellen in den automatischen Betrieb, wird entsprechend der Integrator gesetzt, so dass keine Stösse auftreten. Im manuellen Modus arbeiten P und D wie gewöhnlich, werden jedoch nicht für den Ausgang verwendet. Der Integrator wird angehalten und hat ebenfalls keinen Einfluss auf den Ausgang.
Filter erster Ordnung im D-Kanal
Um das Rauschen durch den Differenzierer nicht übermässig zu verstärken, wird die reine Ableitung mit einem Tiefpassfilter kombiniert, wobei diese zusammen ein DT 1-Glied bilden.
Ausgangsbeschränkung, Sättigung
Begrenzung der Ausgangsgrösse um Überlast zu vermeiden.
Anti-Windup-Hold
Die Integration wird sofort gestoppt, wenn das Ausgangssignal den durch das ausgangsseitige Sättigungsglied bestimmte Wertebereich verlässt. Sobald das Ausgangssignal wieder kleiner wird, wird der Integrator wieder losgelassen.
Anti-Windup-Reset
Wenn das Ausgangssignal den durch das ausgangsseitige Sättigungsglied bestimmte Wertebereich verlässt, wird der Integratorausgang so weit reduziert, dass die Summe aller Kanäle, die auf das Addierglied gehen exakt dem Sättigungswert entspricht (Ymax oder Ymin).