Lineares Differentialgleichungssystem
Frei parametrierbares, lineares und zeitinvariantes Differentialgleichungssystem.
Vektorform
| Systemgleichung: | 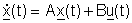 |
| Ausgangsgleichung: | 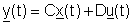 |
Übertragungsfunktion
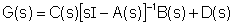
Das System hat n Zuständen, p Eingangs- und q Ausgangsgrössen
x: Zustandsvektor (nx1)
u: Eingangsvektor (px1)
y: Ausgangsvektor (qx1)
A: Systemmatrix (nxn)
B: Eingangsmatrix (nxp)
C: Ausgangsmatrix (qxn)
D: Durchgangsmatrix (qxp)
Matrizendarstellung:
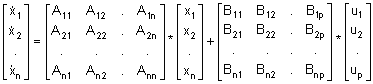
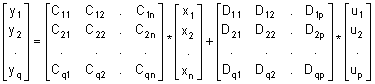
In realen Systemen ist meistens D = 0.